- 会议题目
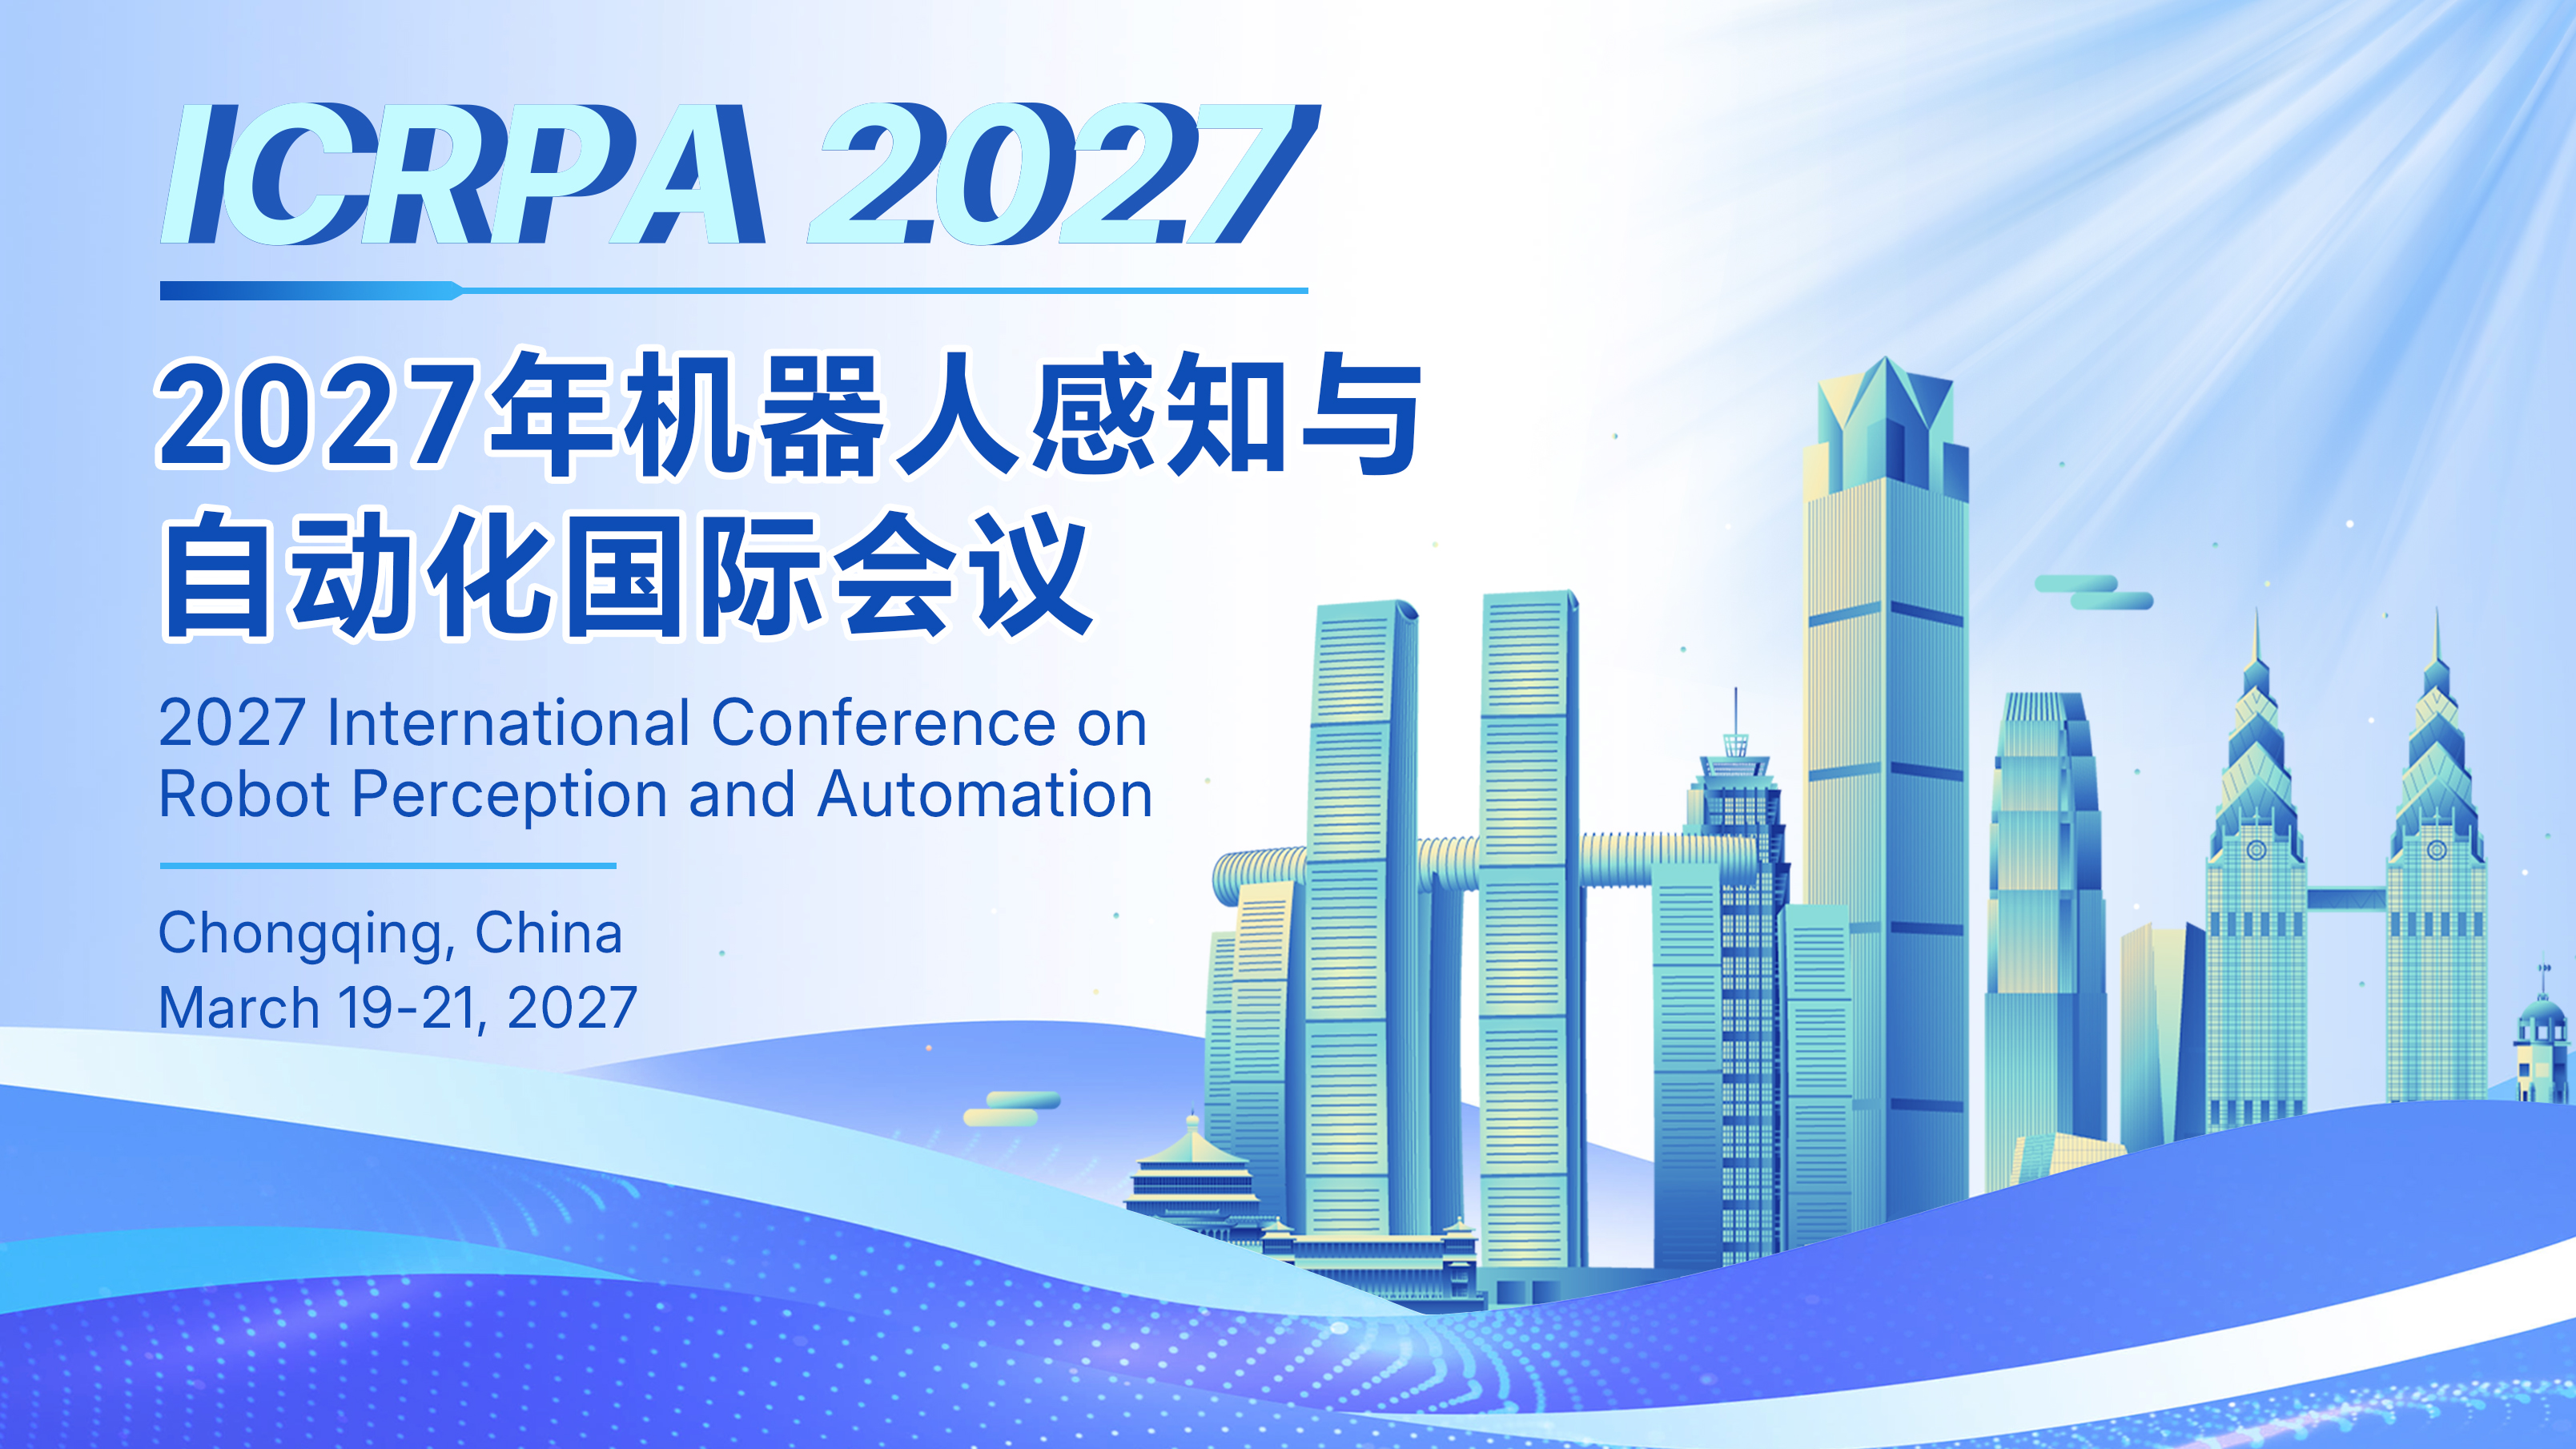
- 2027年机器人感知与自动化国际会议(ICRPA 2027)
- 会议地点
- 中国 · 重庆
- 官方网站
- http://www.icrpa-conf.net/
- 主办单位
- 华中科技大学和湖北文理学院
- 出版单位
- IOP Publishing
会议概览
2027年机器人感知与自动化国际会议(ICRPA 2027)作为RICAS 2027的分会,由华中科技大学与湖北文理学院,将于2027年3月19日至21日在重庆隆重举行。
出版检索
被录用的论文,在完成正式注册并作报告后,将被收录于 会议论文集,由 IOP Publishing 出版于Journal of Physics: Conference Series (ISSN: 1742-6596),并被 Ei Compendex、Scopus、CPCI 等重要数据库索引。
主讲嘉宾
征稿主题
机器人感知与传感
- 机器人视觉系统与三维感知
- 多传感器融合与集成
- SLAM(同步定位与建图)
- 目标检测、识别与场景理解
- 触觉、力觉与接近觉传感
- 面向导航与避障的感知
- 面向机器人感知的深度学习
- 多模态感知与传感器标定
机器人控制与自动化
- 运动规划与轨迹优化
- 自适应、鲁棒与非线性控制
- 面向机器人系统的模型预测控制(MPC)
- 工业自动化与智能制造
- 协作机器人与人与机器人协作
- 多机器人系统与集群协同
- 自主导航与路径规划
- 基于学习的控制与强化学习
自主系统与智能
- 自主决策与任务规划
- 认知机器人与具身智能
- 机器人学习与数据驱动自主性
- 面向机器人的大型语言模型与基础模型
- 智能故障检测与诊断
- 多智能体系统与协作机器人
- 面向机器人的边缘计算与云计算
- 机器人系统仿真与数字孪生
机器人系统与应用
- 工业机器人与服务机器人
- 移动机械臂与机器人手臂
- 医疗与康复机器人
- 空中、地面与水下机器人
- 软体机器人与仿生系统
- 人形机器人与社交机器人
- 农业与野外机器人
- 机器人安全、可靠性与标准化
人机交互
- 人与机器人协作与交互界面
- 物理人机交互
- 遥操作与远程机器人
- 社交与情感机器人
- 可穿戴与辅助机器人
- 人机系统中的安全与伦理
投稿指南
语言要求: 本会议官方语言为英语,论文须以英文撰写。
原创要求: 稿件须为原创且未正式发表,严禁一稿多投。请提前进行查重;涉及抄袭或重复率过高的稿件将被拒稿,相关责任由作者承担。
格式要求: 请严格按照会议指定的论文模板排版。
投稿优惠: 学生作者及多篇投稿可享相应优惠,具体以会议通知为准。
仅作报告: 不要求论文出版的作者可仅提交摘要,具体要求请参照会议规定。